
协作机器人、小型旋转关节、精密转台、医疗自动化设备的设计工程师,常常会卡在同一个难题:关节内部空间寸土寸金,驱动器、线缆、编码器挤在一起,布线杂乱、关节转动时线缆拉扯弯折,不仅占用大量内部空间,还容易出现线缆疲劳、干涉卡顿,制约整机轻量化设计。传统外置驱动器方案需要预留走线槽,普通板载驱动器无过线孔,多关节串联时线缆堆叠问题会被成倍放大,而 Copley IEL-060-15 中空 EtherCAT 伺服驱动器,正是针对紧凑关节空间痛点推出的一体化方案。
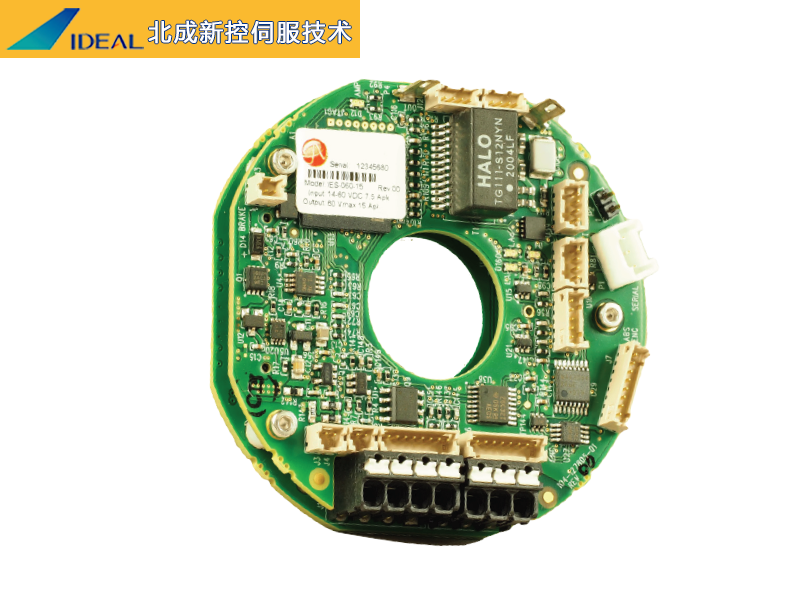
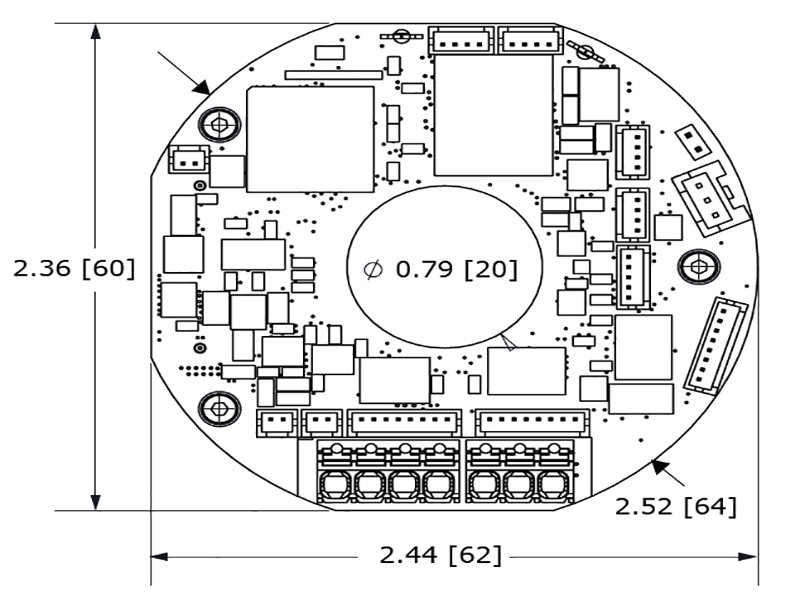
IEL-060-15 采用双层板中空环形结构,外径 Φ64mm,中心预留 Φ20mm 中空通孔,电源线、总线线缆可以直接从驱动器中心穿过,无需在关节侧面额外预留布线通道,从结构上解决关节内部走线拥挤、线缆随关节扭转磨损的痛点,极大简化多关节串联布线逻辑,为小型关节释放宝贵内部空间,实现驱动和电机高度集成,省去独立驱动安装盒,助力整机小型化、轻量化,整机重量与体积优化效果在轻量协作臂、微型转台项目中尤为明显。
IEL-060-15是一款微型双板伺服驱动器,专为安装在电机上或机器人关节中而设计。中央的大开孔直径20mm,可供电源、网络,以及其他设备线缆从中穿过。
IEL-060-15主要参数:
额定电流7.5A,峰值电流15A,
供电电压:14到60VDC;
通讯接口:EtherCAT和RS232;
反馈接口:支持增量,绝对值,BISS-C,SSI,数字霍尔;
尺寸:60x62x22.78(mm),中空孔径20mm;
控制方式:支持EC总线控制、ACSII、I/O控制、步进控制、PWM脉宽调制控制、±10V模拟量控制等。
整机重量仅 45g,超薄双层板设计,可直接贴装在电机后端、关节腔体内部,不需要单独安装支架。对比传统外置驱动器方案,省去驱动仓、转接板、大量固定线束,关节结构更简洁,转动惯量更低,动态响应进一步提升。适合关节模组电机,一体式电机驱动使用。体积小,中空可走线。

